

服务机器人外壳分件,应从内部模块如何装入、日后怎样维护、外观接缝放在哪里,以及运输时如何支撑共同评审。把外壳简单切成几块,只能得到分割线;定位、连接、拆装顺序和配套试装也明确,才形成可执行的手板方案。
本篇面向服务机器人外壳与样机结构评审。重点是外壳和内部组件的装配关系,不把一套外观手板的试装结果当作整机运动、安全或可靠性验证结论。
一、先画出内部模块和需要打开的位置
整理主控、电源、传感器、显示模块及其他实际组件的边界和安装基准。既要看组件能否放入,也要看连接器、线缆、紧固工具能否到达,以及装配以后能否按维护流程取出。
根据项目需要,把经常打开的维护区域与主要展示外观面区分。维护口的位置应由真实组件和操作路径决定,不能只因为某条外观线方便隐藏,就把开口放在无法操作的位置。
电池或电气模块的维护,应由项目方结合其专门要求确认操作流程。外壳手板可以用来检查约定的空间和拆装关系,但不代替电气、消防或其他适用的整机安全评审。
二、分件线要同时安排定位与连接
分件线应结合外观、制造路线、内部支架和拆装方式评审。大曲面是否需要分段、哪些部位必须保持完整,应在图纸上确认;拼缝是否允许出现在主外观面,也应有明确依据。
上下壳或左右壳之间,需要说明靠什么定位、用什么连接,以及哪些零件承担载荷。定位柱、止口、螺钉或其他结构应与周边空间一起检查,不能靠拧紧螺钉把偏差强行拉回。
外壳若主要用于包覆和展示,应明确与内部承载结构的关系。不能未经评审就让薄外壳承担搬运或固定受力;手板采用的拼接、粘接或嵌件方式,也应如实记录。
三、先试装内部件,再检查合壳后的状态
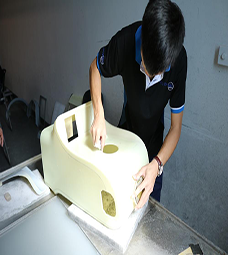
按约定基准装入实际组件或经过确认的代表件,核对固定孔、接口、传感器窗口和显示开孔。若用占位件,注明其尺寸与真实件的差异,避免把占位件能放入当作最终组件已经匹配。
合壳时观察线束是否夹在接缝,连接器和维护余量是否保留,紧固后各处接缝是否出现变化。需要活动或转动的部位,应在项目方确认的检查范围内观察避让关系,并保存位置和现象。
拆开以后,再按维护步骤装回一次,记录需要先拆哪些部件、工具是否到达、是否容易错装。一次顺利组装不能自动说明后续维护便利,装与拆都应有对应检查。
四、表面处理与拼缝验收放在同一装配状态下
主外观面、接缝位置、颜色与纹理参考应在制作前确认。不同分件单独看起来相近,装成整体后仍可能出现色泽或接缝差异,因此应约定整套装配状态下的封样与检查。
喷涂、打磨、粘接或装配后,相关配合部位可能需要复查。哪些面需要遮蔽、哪些接口按处理后状态验收,应写入制造要求,不能等全部涂装完成后再临时决定。
需要多次拆装的外壳,要单独确认连接方式、拆装任务与判定要求。不得把一次扣合或一次拧紧成功,直接表述为已经达到规定使用寿命。
五、搬运与运输状态在打样前确认
明确整机或分件交付,哪些突出件可拆,哪些位置用于支撑和搬运,易损外观面如何保护。外观上的把手造型不代表已经具备承载能力;需要提拉的部位应由设计方评审。
大件外壳分段后,应保持分件编号、安装方向和配套紧固件对应。运输保护不应挤压薄弱面或让线束承担牵拉;到货后按照装配清单恢复,并检查相关接缝与接口。
包装与搬运检查是交付的一部分,不能替代专门的运输或整机试验。需要某项试验时,应另行约定试验对象、条件和合格依据。
六、机器人外壳打样询价前核对这些资料
提供完整外形与内部布局、同版本3D和关键尺寸图、建议分件线及可调整范围,说明实际材料与允许替代条件。
补充维护频次对应的拆装任务、组件与线束资料、主外观面及接缝参考、样机数量、后处理、交付和搬运状态。涉及客户图纸时,按项目约定提供可共享资料。
试装记录至少对应样件编号、图纸版本、组件状态、检查位置、问题照片和修改结论。把未解决项目带入下一版复查,不用“外壳已经完成”代替具体问题闭环。
若正在规划服务机器人外壳手板,可向拓维提交模块布局和分件想法,先共同确认装配、维护及外观任务,再评审制作与配套交付方案。