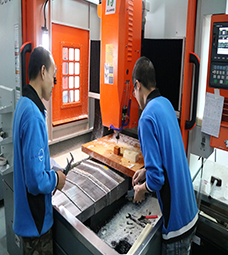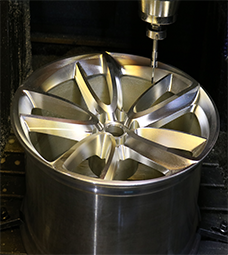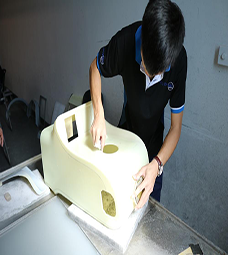

机器人关节外壳手板要围绕轴承位、紧固件和线束三组接口检查:先确认外壳是否参与承载,再核对配合与定位、工具可达性,以及约定运动范围内的布线空间。外形相同、螺钉能拧上,并不足以说明装配关系已经确认。
本文面向机器人结构研发、样机装配和采购人员,提供外壳打样与工程试装的检查思路。文中的清单不替代轴承选型、减速器性能、疲劳寿命或整机安全验证;涉及载荷、转速、温升和安全的结论,应由相应设计与测试团队给出。
阅读导航:外壳用途 · 轴承位 · 紧固件 · 线束 · 试装记录

1. 机器人关节外壳手板先分清装饰罩与承载壳体
如果外壳只是覆盖内部组件的装饰罩,重点通常是外形包络、装配间隙、连接方式和维护拆装。如果它同时承担轴承座、连接法兰或支撑定位的作用,就要把承载路径、定位基准与关键配合一起交给设计人员确认。两类外壳不应套用同一份简化验收表。
打样资料包应列明外壳与轴承、减速器、电机、编码器、连接器等组件的对应版本。暂时没有实物的适配件,可使用双方认可的包络模型,但记录中要写清替代方式和本轮没有覆盖的内容。材料或工艺与后续生产状态不同的样件,应限定其能够支持的评审结论。
2. 轴承位检查:孔径之外,还要看定位与避让
对确实参与轴承定位的壳体,先在图纸中确认基准、配合尺寸、轴向定位面及相关几何要求。需要检查哪些圆度、同轴度或垂直度项目,应由设计需求决定,并明确基准与检测方法,不能把所有孔位统一写成一个公差值。
试装时检查轴承是否按设计贴合定位面,挡肩、压盖和紧固位置是否对应,以及相邻固定件是否侵入旋转部件的空间。装不上或装后卡滞时,先记录部位、材料状态与装配步骤,再区分加工偏差、涂层影响、适配件差异或设计问题,不应直接修磨到“能转就行”。
SKF轴承接口设计资料分别讨论配合、轴向定位和挡肩圆角等问题。本文据此提醒研发评审关注完整接口关系,不给出脱离具体轴承、载荷和壳体材料的通用配合值。
3. 紧固件检查:能拧入,还要能正确安装与拆卸
核对螺钉、螺母、垫圈与嵌件的实际规格,检查孔位、沉孔、螺纹有效旋合长度和底部避让是否符合图纸。长螺钉到底、工具进不去、嵌件与其他组件干涉,都可能被一句“螺丝能装上”掩盖。
按计划装配顺序,用约定工具确认操作空间,并检查维护时能否取出紧固件和适配件。若要评估拧紧扭矩或反复拆装表现,应先明确材料、嵌件安装工艺、连接结构和试验方案,不在普通外观手板上直接套用后续量产结论。完成喷涂或其他表面处理后,还应复查受影响的配合部位。
涉及多个组件时,可结合多零件手板装配尺寸链与配合检查,核对基准传递和偏差累积,避免只逐个测量零件却忽略总成关系。
4. 线束检查:不能只看静止位置能否放进去
先核对线束外径、连接器与应力消除结构的实际包络,再检查出线口、固定点和穿线路径。连接器能否穿过开口、插拔时是否有工具或手部空间、外壳边缘是否有毛刺或夹线位置,都应在合壳前记录。
需要运动评审时,由负责测试的人员在事先确认的工况和运动范围内检查活动余量、扭转、拉紧、摩擦及夹挤风险。静止状态留有空隙,不代表运动过程中始终有空间。外壳试装记录也不等同于电气安全或长期寿命结论。
弯曲半径、是否允许扭转以及固定方式,应以实际线缆与连接器供应商资料为依据,不能把某一款线缆的数值套到所有机器人。igus机器人布线资料同样将弯曲、扭转、磨损和应力消除列为需要共同考虑的问题;采用哪种保护方式仍需结合本项目空间评估。
| 轴承位与定位 | 紧固件与工具 | 线束与运动包络 |
|---|---|---|
| 配合尺寸、端面与避让;确认外壳是否参与承载。 | 规格、有效旋合与可达性;检查装配顺序与拆卸空间。 | 连接器、固定点与活动余量;按线缆资料核对弯曲条件。 |
以上是通用外壳评审示意。具体尺寸、配合、扭矩和运动条件由项目图纸及试验方案确定。
5. 用一张试装记录表,让问题能够复查
把检查结果对应到样件编号、图纸特征和适配件版本,比只写“装配不顺”更容易定位问题。下面是可按项目裁剪的记录字段,不是已经完成的验收报告;检查项和判定要求应在加工前沟通清楚。
| 检查对象 | 记录重点 | 发现问题后补充 |
|---|---|---|
| 样件与适配件 | 零件编号、图纸版本、材料工艺、适配件版本 | 替代件信息及未覆盖内容 |
| 轴承与定位 | 特征编号、设计要求、检测方法和实际结果 | 干涉位置、贴合状态及照片编号 |
| 紧固件与工具 | 规格、安装位置、装配顺序和操作空间 | 无法安装或拆卸的步骤与原因 |
| 线束与连接器 | 路径、固定点、包络、检查姿态与条件 | 拉紧、摩擦或夹挤出现的位置 |
| 问题闭环 | 待设计确认、待补资料或待返修,分别标识 | 责任人、处理版本、复查范围和结果 |
修正后不只复查一个被修改的孔,还要判断定位面、合壳关系或走线路径是否受到连带影响。若试装发现的结构变更改变了载荷或运动条件,应回到相应设计评审,不把外壳加工环节当作整机结论的最终依据。
机器人关节外壳打样常见问题
打印外壳能不能用来验证轴承座?
要看验证目的。它可以在约定条件下帮助观察空间、装配顺序或几何干涉,但能否用于配合、刚度、温升或载荷测试,需要核对材料、工艺、后处理和实际试验条件。不能仅因外形一致就等同于后续金属或注塑壳体。
所有轴承孔都需要采用更紧的公差吗?
不应这样处理。先明确轴承型号、载荷关系、壳体材料、定位方式与功能要求,再由设计方确定配合和几何要求。脱离这些条件盲目收紧尺寸,既不能保证装配正确,也会让加工和检验沟通失去依据。
询价时只有外壳3D图够不够?
可以用于初步沟通,但要形成清楚的加工与试装范围,还应提供关键尺寸2D图、材料和表面要求、适配件资料、数量及本轮验证目的。轴承定位、工具空间和线束路径不清楚时,应在报价前列成待确认项。
准备打样资料,把接口要求一次交接清楚
机器人关节外壳手板的重点,是把定位、连接与布线要求变成能检查、能记录、能复查的工程条件。可将图纸版本、关键特征、适配件清单、数量和验收要求整理后,通过拓维机器人手板服务沟通制作与工程评审;具体承接范围、检验文件和交付安排,以实际评审及双方确认为准。